


Die Auswahl eines Servomotorsystems für ein Maschinendesign beginnt mit dem Verständnis der Komponenten, aus denen der Servomotor oder das Servoantriebssystem bestehen. Servosysteme sind Systeme mit geschlossenem Regelkreis, die zur Steuerung bestimmter gewünschter Bewegungen verwendet werden. Sie enthalten ein Feedback-Gerät, das konstante Informationen zwischen dem Motor und dem Fahrer bereitstellt, um die Position, Geschwindigkeit und das Drehmoment des angetriebenen Mechanismus präzise zu steuern.
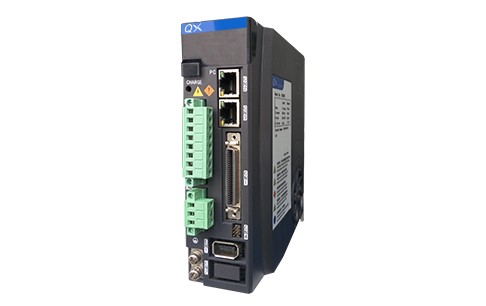
QXR Hochleistungs-DDR-Motorservotreiber
Typischerweise handelt es sich bei Servodesigns um hochdynamische Systeme, bei denen eine Last zum schnellen Beschleunigen und Verzögern angetrieben wird. Sie arbeiten in vier Quadranten, was bedeutet, dass sie sowohl positives als auch negatives Drehmoment und Drehzahl steuern können.
Die servogesteuerte Auswahl erfordert eine systematische Lösung. Mit anderen Worten, ein ganzheitlicher Ansatz, der alle mechanischen, elektrischen und Programmierparameter berücksichtigt. Das System umfasst die Bestimmung mechanischer Belastungen, Bewegungskurven (einschließlich Positionierungsanforderungen), Servomotoreigenschaften und der Umgebung, in der sich der Motor und andere Komponenten befinden; Insbesondere wenn der Motor mit nahezu konstanter Drehzahl läuft, hat dies Auswirkungen auf fertige Produkte, Materialien und/oder den Prozess selbst.
Mechanische Belastungs- und Bewegungskurvenparameter
Beginnen wir damit, zu verstehen, was mechanische Belastungs- und Bewegungsanforderungen bedeuten. Die grundlegende Newtonsche Physik besagt, dass die Kraft (oder das Drehmoment in Rotationsrichtung) proportional zur Masse (Rotationsträgheit) mal der Beschleunigung ist, unabhängig davon, ob die Beschleunigung positiv oder negativ ist. Im Kontext des Bewegungsdesigns hat der Maschinenbau seine eigene Qualität und die Qualität der Last, die er trägt.
Daher ist es wichtig, die mechanischen Teile zu bestimmen - insbesondere die Bewegungsqualität und die gewünschte Bewegungskurve. Verfahren zum Umwandeln einer Drehbewegung in eine Linearbewegung sind sehr unterschiedlich und werden von Faktoren wie Genauigkeit, Last, Bewegungsdynamik und Umgebung beeinflusst.
Sobald der verwendete Mechanismus verstanden ist, ist es wichtig, die Bewegungsdynamik zu verstehen, um die beste Servomotorlösung zu bestimmen. Die Bewegungskurve umfasst nicht nur die Bewegung von einem Punkt zu einem anderen, sondern auch die Funktionen, die bei dieser Bewegung verwendet werden können, wie z. B. die mit der Bearbeitung der Teile verbundene Schubkraft. Beschleunigung, Gleichförmigkeit und Verzögerung sowie Verweil- und Pausenzeiten sind alle in der Gesamtbewegungskurve des Systems enthalten. Indizierungsbewegungen können eine einfache Dreiecksbewegung, ein variables Trapez oder 1/3-1/3-1/3 (die effizienteste Bewegung im Zusammenhang mit dem RMS-Drehmoment) sein.
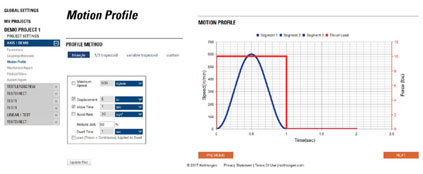
Auswahl- und Auswahltool für Servosysteme
Viele Anbieter bieten Auswahl- und Auswahlwerkzeuge an, um Benutzern beim Erstellen von Bewegungsprofilen basierend auf den Bewegungsanforderungen ihrer Anwendungen zu helfen. Die meisten Softwaretools, wie z. B. die Motioneering-Plattform von Kollmorgen, bieten eine Vielzahl von Bewegungsbeschreibungen, mit denen Sie Beschleunigung, Bewegungszeit, Entfernung, Geschwindigkeit und Verweilzeit berechnen können. Abbildung 1 zeigt die grundlegende 1/3-1/3-1/3-Kurve, wobei eine 50-prozentige Beschleunigung eingeführt wird, um die Beschleunigung zu glätten. In diesem Beispiel haben wir uns entschieden, 8 Zoll in 1 Sekunde zu bewegen und 50 Prozent Beschleunigung und eine Verweilzeit von 2 Sekunden zu verwenden. Das System berechnet die Bewegung in Form von 1/3 Beschleunigungszeit, 1/3 konstanter Geschwindigkeit und 1/3 Verzögerung. Die vom Tool berechnete Höchstgeschwindigkeit beträgt 720 Zoll/min. Sie können den Umriss der "S"-Kurve sehen (basierend auf 50 Prozent Beschleunigung). Außerdem ist für diese Bewegung zu sehen, dass eine Schublast (rote Linie) auf den transversalen Teil der Bewegung aufgebracht wird -- Diese Bewegungskurve wird wahrscheinlich bearbeitet. Die Verweilzeit kann auch als 3 Sekunden angesehen werden. Der Verweilteil ist wichtig, da alle mit dieser Kurve verbundenen Parameter verwendet werden, um das RMS-Drehmoment zu berechnen, das eine Metrik ist, die wir verwenden, um den richtigen Motor auszuwählen. Neben den Bewegungskurven ist es auch wichtig, die tatsächlichen Positionierungsanforderungen von Lasten in Bezug auf Auflösung, Genauigkeit und Wiederholbarkeit zu verstehen. Dies wird direkt von der Auswahl der Feedback-Geräte und (noch deutlicher) vom Leermoment mechanischer Beschläge in Form von Spiel und Flexibilität beeinflusst.
Sofern das Design keine Direktantriebsmotorlösung verwenden kann, enthält es eine Art mechanisches Getriebe. Die rotierende lineare Kraftübertragung (Umwandlung der Ausgangsleistung eines rotierenden Motors in eine Wellenbewegung) kann durch einen Riemenscheibenantrieb oder durch schraubenbasierte Mechanismen wie Kugelgewindetriebe erreicht werden. Der Rotationsantrieb umfasst eine Getriebe- oder Riemenantriebsanordnung, so dass Riemenscheiben verschiedener Größen als Retarder verwendet werden können. Bei manchen Anwendungen tragen die zu bewegenden Teile erheblich zur Gesamtbewegungsmasse bei. Ein Sonderfall ist die Masse einer Maschinenwelle, die bewegt werden muss, um -- zu ändern, beispielsweise bei der Verteilung oder Verarbeitung eines Robotersystems. Die Gesamtlastschwankung kann ein Faktor bei der Einstellung des Servoantriebs sein.
Bewegte Komponenten müssen ihre Trägheit summieren und an die Motorwelle zurückgeben. Zusätzlich zur Trägheit müssen äußere Kräfte, Reibung und Ineffizienz berücksichtigt werden.
Umweltaspekte beim Servodesign
Es ist noch nicht vorbei. Bei der Bestimmung des Servodesigns können nur bestimmte verfügbare Mechanismen wirtschaftlich und effizient die erforderliche Bewegung, Tragfähigkeit und Genauigkeit bereitstellen. Eine häufig übersehene Überlegung ist die Umgebung, in der das Servosystem arbeitet. Die meisten Servomotoren sind für den Betrieb bei 40 °C ausgelegt – eine sehr warme Umgebung, die jedoch in vielen Werks- und Industrieumgebungen typisch ist.
Die Hitzebeständigkeit der Fahrelektronik ist nicht sehr hoch, und da sie auch für 40 Grad C ausgelegt ist, ist die Verwaltung der Umgebungstemperatur an ihrem Einsatzort eine Herausforderung. Normalerweise ist eine forcierte Kühlung im Schaltschrank erforderlich, um die richtigen Umgebungsbedingungen (Temperatur und Feuchtigkeit) aufrechtzuerhalten. Daher muss die Position des Motors und des Treibers berücksichtigt werden. Selbstverständlich kann der Motor zum Antrieb des Lastaufnahmemittels direkt in das Gerät eingebaut bzw. integriert werden. Im Gegensatz dazu befindet sich der Antrieb in einer zentralen Lösung in einem Schaltschrank -- er muss normalerweise gekühlt werden.
Die Hersteller definieren die Teilmotorleistung gemäß den Umgebungsbedingungen, unter denen der Motor arbeitet. Wie oben erwähnt, gehen viele Konstrukteure davon aus, dass der Motor für eine Umgebungstemperatur von 40 Grad C ausgelegt ist, aber gelegentlich wird eine Motorspezifikation von 25 Grad C angegeben. Daher sollten bei der Überprüfung der Spezifikationen die veröffentlichten Referenzwerte beachtet werden. Wenn die Umgebungstemperatur der Maschine die Nennumgebungstemperatur übersteigt, erreicht der Motor nicht die Nennleistung.
Andere Umgebungsbedingungen können Motorlacke und Dichtungen sowie andere mechanische Unterkomponenten beeinträchtigen. Staub, Schmutz, Feuchtigkeit, Sprühspülung, Hygieneanforderungen, explosive Umgebungen, Vakuumumgebungen und Strahlung erfordern alle einen speziellen Servomotor mit physikalischen Eigenschaften, die auf die aktuelle raue Umgebung zugeschnitten sind.
Auswahlverfahren
Bei der Bestimmung der erforderlichen Zusammensetzung des Motor-/Antriebssystems ist ein großer Teil des frühen Auswahlaufwands mechanisch und umgebungsbedingt. Wenn der Benutzer nun das endgültige Produkt auswählt, müssen die verbleibenden Systemkomponenten, die das System enthält, berücksichtigt werden. Mechanische und Umgebungsfaktoren werden weiterhin Rückkopplungselemente, Verdrahtung und die endgültige Wahl der Steuerungsarchitektur beeinflussen.
Feedback-Überlegungen und Servomotoreigenschaften
Definitionsgemäß verfügen Servosysteme über Feedback-Geräte, die Geschwindigkeit, Position und andere Systemparameter während des Betriebs messen. Hersteller haben möglicherweise begrenzte Möglichkeiten, aber es ist wichtig, spezifische Anwendungsparameter sorgfältig zu berücksichtigen, einschließlich Stoßbelastung und Positioniergenauigkeit sowie Wiederholbarkeit. Drehtransformatoren haben oft eine hervorragende Leistung in rauen Umgebungen, insbesondere bei höheren Stoßbelastungen. Ein rotierender Transformator ist ein rotierender Transformator, der aus einer Wicklungsspule mit Stator- und Rotorteilen um den Kern besteht. Diese Konstruktion ermöglicht einen Betrieb bei höheren Temperaturen und eine größere Toleranz gegenüber hohen Stoßbelastungen als Codierer, die Glasscheibenelemente enthalten können.
Sinus-Encoder können eine hohe Auflösung von bis zu 24 Bit und mehr für eine optimale Positioniergenauigkeit bieten. Einige Hybrid-Encoder können die Robustheit eines rotierenden Transformators mit besserer Auflösung bieten. Diese intelligenten Encoder basieren auf rotierenden Transformatoren mit elektronischen Komponenten, die Sinus- und Kosinussignale interpretieren und sie in ein hochauflösendes digitales Signal umwandeln, das an einen Servotreiber zur Verwendung in Geschwindigkeits- und Positionsrückmeldung weitergeleitet wird.
Derzeit bieten die neuesten Encoder eine Vielzahl von Kommunikationsprotokollen (EnDAT, BiSS und DSL) und bieten eine hohe Auflösung und geringes Rauschen, um optimale Rückkopplungssignale für Servotreiber und Controller zu erreichen.
Eine weitere Feedback-Auswahl, die von den Anwendungsanforderungen abhängt, ist, ob Sie absolutes oder inkrementelles Feedback wünschen. In einem rotierenden System können Sie ab 0 zählen, sobald Sie eine 360-Grad-Drehung mit einer einzigen Drehung des Geräts abgeschlossen haben. Der Multiturn-Absolut-Encoder teilt dem System seine Position mit, nicht nur die Position des Motors bei einer 360-Grad-Drehung, sondern auch die Anzahl der Umdrehungen, die er in jeder Richtung absolviert hat. So weiß es genau, wo es ist. Es ist wichtig zu wissen, wo sich die Werkzeuge und andere Achsen befinden. Einfache Inkrementalgeber hingegen können die Position in einer einzigen Umdrehung bestimmen, aber erst nachdem sie im Einschaltzyklus Null gefunden haben. Infolgedessen weiß der Benutzer nicht, wie viele Zyklen abgeschlossen wurden, oder sogar die absolute Position
in einer 360-Grad-Drehung, wenn sie eingeschaltet ist.
Neben dem Servomotor und dem Servotreiber selbst ist auch die eigentliche Verbindung zwischen beiden wichtig. Die Flexibilität des Kabels (definiert durch seinen zulässigen Biegeradius) ist ein wichtiger Aspekt, insbesondere wenn sich das Kabel mit der Welle bewegt.
Die Kabellänge kann durch den betrachteten Encodertyp begrenzt sein. Kabelparameter wie Impedanz und Spannungsabfall, kombiniert mit der Signalstärke des Encoders, sind die Schlüsselfaktoren bei der Längenbetrachtung. Einige der neueren Geräte, die auf dem Markt angeboten werden, übertragen serielle Informationen an Treiber (wie DSL, EnDat und BiSS) mit sehr hohen Übertragungsraten, die von der Länge, insbesondere der Impedanz und dem Signal-Rausch-Verhältnis, beeinflusst werden. Sogar der Stecker spielt eine Rolle in der "Feedback"-Schleife, da der Stecker die verschiedenen Signale verarbeiten muss, die von diesen Geräten erzeugt werden. Ein weiterer Faktor der Kabellänge im Zusammenhang mit der Motorleistung hängt mit den hohen Schaltfrequenzen zusammen, die bei heutigen PWM-Treibern vorhanden sind. Im Netzkabel des Motors treten Geräusche auf. Wenn das Kabel länger wird und sich der Hälfte der Frequenzwellenlänge auf dem Kabel nähert, wird eine Antenne gebildet. Die Antenne sendet oder empfängt Informationen (die in diesem Fall Rauschen erzeugen), die in einem Hochleistungssystem nicht vorhanden sein sollten.
Letzter Parameter: Bewegungssteuerung und Netzwerk -- zentralisiert versus dezentralisiert
Eine letzte Überlegung, die zu einer Duplizierung des gesamten Entwurfsprozesses führen kann (und andere spezifizierte Komponenten des Entwurfs ändern kann), ist die Systemarchitektur. Der Ingenieur muss sich fragen: Soll ich mich auf ein zentralisiertes Steuerungssystem mit Treibern, Controllern und unterstützender Elektronik in einem zentralen Schrank konzentrieren, oder ist es rentabler und kostengünstiger, die Treiber über die Maschine zu verteilen (ein Ansatz mit verteilten Systemen)? Eine Maschine mit mehreren Achsen, die über die Maschine verteilt sein können, wäre ein idealer Kandidat für eine verteilte Lösung. Diese Methode kann die Kabelanforderungen erheblich reduzieren und Kosten sparen, die mit der Verdrahtung langer Kabel und den Kabelschlitzen und Halterungen verbunden sind, die zu diesen Kabeln gehören. Darüber hinaus reduziert das Herausbewegen des Treibers aus der Maschine die Größe des Schranks, der zum Unterbringen der Steuerung und der unterstützenden elektronischen Komponenten erforderlich ist, was wiederum die Kosten und den Kühlbedarf innerhalb des Schranks reduziert. Andererseits profitieren Maschinen, die kompakt sind und weniger Achsen haben, nicht von einem traditionellen
zentralisierter Ansatz.
Fazit
Bei der Auswahl eines Servosystems für eine Anwendung müssen viele Dinge berücksichtigt werden, von denen viele in diesem Artikel beschrieben wurden. Eine andere Auswahl, die die Auswahl der Komponenten betrifft, steuert das System. Der Steuerungstyp wird in der Regel in einem frühen Stadium der Maschinenkonstruktionsdiskussionen festgelegt und hängt von einer Vielzahl von Faktoren ab, während die Wahl der Steuerung in der Regel von der Wahl des Feldbus-Kommunikationsstandards abhängt.