


Schweißrobotertechnik ist die Anwendung der Industrierobotertechnik im Bereich des Schweißens. Es kann die Aktion des Schweißendes und des Schweißprozesses gleichzeitig gemäß dem voreingestellten Programm steuern, das bei verschiedenen Gelegenheiten neu programmiert werden kann. Der Zweck seiner Anwendung besteht darin, die Schweißproduktivität zu verbessern, die Qualitätsstabilität zu verbessern und die Kosten zu senken.
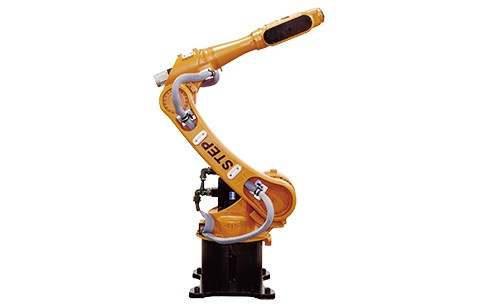
Schweißrobotertechnik ist die Anwendung der Industrierobotertechnik im Bereich des Schweißens. Es kann die Aktion des Schweißendes und des Schweißprozesses gleichzeitig gemäß dem voreingestellten Programm steuern, das bei verschiedenen Gelegenheiten neu programmiert werden kann. Der Zweck seiner Anwendung besteht darin, die Schweißproduktivität zu verbessern, die Qualitätsstabilität zu verbessern und die Kosten zu senken.
Schweißroboter mehrere Trends und Techniken
1, Roboterleistungspreis: Die Roboterleistung verbessert sich weiter (hohe Geschwindigkeit, hohe Präzision, hohe Zuverlässigkeit, einfache Bedienung und Wartung), und der Preis einer einzelnen Maschine sinkt weiter. Mit der schnellen Entwicklung der mikroelektronischen Technologie und der Anwendung hochintegrierter Schaltkreise wurde die Zuverlässigkeit von Robotersystemen stark verbessert.
2. Multiagenten-Steuerungstechnologie: Dies ist derzeit ein neues Gebiet der Roboterforschung. Dieser Aufsatz untersucht hauptsächlich die Multi-Agenten-Gruppenarchitektur, gegenseitige Kommunikation und Verhandlungsmechanismen, Wahrnehmungs- und Lernmethoden, Modellierung und Planung, Gruppenverhaltenskontrolle und so weiter.
3. Virtuelle Robotertechnologie: Die Rolle der Virtual-Reality-Technologie in Robotern hat sich von der Simulation und Probe zur Prozesssteuerung entwickelt, z. B. indem sie dem entfernten Roboteroperator das Gefühl gibt, sich in der entfernten Betriebsumgebung zu befinden, um den Roboter zu manipulieren. Basierend auf Multisensor-, Multimedia-, Virtual-Reality- und Präsenztechnologie werden virtuelle Teleoperation und Mensch-Computer-Interaktion von Robotern realisiert.
Hohe Effizienz, Automatisierung, Flexibilität und Intelligenz sind die Entwicklungstrends der Schweißroboter-Systemintegration. Sie erleben die Entwicklung von regenerativem Ein-Roboter-Teaching zu intelligenten, flexiblen Roboterarbeitsplätzen mit mehreren Sensoren oder Multi-Roboter-Arbeitsgruppen oder sogar ganzen Fabrikproduktionslinien. Beim Roboterschweißprozess ist es zur Gewährleistung der Stabilität des Schweißprozesses und der Schweißqualität erforderlich, den Prozess zu steuern. Die Anzahl der Parameter, die von der Roboterschweißprozesssteuerung berührt werden, physikalische Größe und so weiter.
Um diese Parameter zu messen, bedarf es nicht nur einer Vielzahl von Sensoren, sondern auch einer Vielzahl von Sensoren. Aus der Perspektive der Anwendungsabsicht können Sensoren in zwei Kategorien eingeteilt werden: der interne Sensor, der verwendet wird, um den Zustand des Schweißroboters selbst zu messen, und der externe Sensor, der für einige Operationen am Roboter installiert ist (z. B. aktive Verfolgung der Schweißnaht). Zu den internen Sensoren gehören: Azimut, Standpunktsensor, Geschwindigkeit, Winkelgeschwindigkeitssensor, Beschleunigungssensor usw. Zu den externen Sensoren gehören: visueller Sensor, Kraftsensor, taktiler Sensor, Näherungssensor usw.
Um die Qualität des Schweißens zu gewährleisten, sind der Schweißverfolgungssensor und der Einbrandkontrollsensor auch externe Sensoren, unter denen wir uns auf den Schweißroboter-Schweißtracker konzentrieren.
Die Zusammensetzung und das Funktionsprinzip des Schweißnaht-Trackers
Schweißtracker alias Schweißtracker, Schweißnahtverfolgungssystem, Schweißnahtverfolgungsgeräte usw. Seine Funktion besteht darin, die Position der Schweißpistole im Schweißprozess automatisch zu erkennen und automatisch anzupassen, sodass es einfach ist, die Schweißposition zum Schweißen immer zu verfolgen. Der Abstand zwischen der Schweißpistole und dem Werkstück ist immer konstant, um die Schweißqualität sicherzustellen, die Schweißeffizienz zu verbessern und die Arbeitsintensität zu verringern. Wenn beim Schweißen kein Schweißtracker vorhanden ist, sollte der Schweißer ständig die Position der Schweißpistole beobachten, prüfen, ob die Schweißpistole von der Schweißposition abweicht, der Abstand zwischen den beiden keine Änderung aufweist, wenn festgestellt wird, dass er von der Schweißnaht abweicht oder die Der Abstand zwischen der Schweißpistole und dem Werkstück ändert sich, dann muss der Schweißer die Schweißpistole manuell zurückstellen, so dass die Arbeitsintensität des Schweißers sehr groß ist, insbesondere bei heißem Sommerwetter, und elektrische Lüfter nicht blasen können, diese hart Bedingungen erhöhen die Arbeitsintensität des Schweißers zusätzlich zu der Notwendigkeit eines starken Verantwortungsbewusstseins des Schweißers, da es sonst zu Problemen mit der Schweißqualität kommt.
Die Zusammensetzung des Schweißnahttrackers: Der Schweißnahttracker besteht hauptsächlich aus drei Teilen: mechanischer Einstellmechanismus (Schieber), Schweißpositionserkennungssensor und elektrische Steuerung (Controller). Der Sensor wird verwendet, um die Schweißposition in Echtzeit zu erfassen, und die Steuerung wird verwendet, um das Signal des Sensors zu empfangen, und dann wird das Skateboard nach Analyse und Verarbeitung angetrieben, um die Position der Schweißpistole einzustellen. Das Skateboard ist der elektrisch regulierende mechanische Aktuator.
Das Arbeitsprinzip des Schweißtrackers: Der Sensor erkennt, ob es eine Abweichung in der Schweißposition gibt, und sendet dann das Abweichungssignal an die Steuerung, die die Schiebeplatte antreibt, um die Position der Schweißpistole nach Analyse und Verarbeitung anzupassen. Metaphorisch gesehen sind Sensoren die Augen eines Schweißers, Steuerungen das Gehirn eines Schweißers und Skateboards die Hände eines Schweißers.
Programmieren von Schweißrobotern für Schweißzangen
Damit Schweißroboter einen guten Schweißeffekt erzielen, ist neben Hardwareeinrichtungen wie der Unterstützung von Roboterschweißpistolen, Pistolenreinigungsgeräten und anderen Geräten auch eine gute Programmierung unerlässlich. Bei einer guten Programmierung müssen die folgenden Schritte beachtet werden.
1. Wählen Sie eine geeignete Schweißsequenz aus. Um die Schweißverformung zu reduzieren, Schweißpistolenweglänge, um die Schweißsequenz festzulegen.
2. Der Übergang des Schweißbrennerraums erfordert eine kurze, gleichmäßige und sichere Bewegungsbahn.
3. Schweißparameter optimieren. Um die besten Schweißparameter zu erhalten, wurden Arbeitsproben für Schweißversuche und Prozessbewertungen hergestellt.
4. Angemessene Position des Positionierers, Einstellung der Schweißpistole, Schweißpistole relativ zur Verbindungsposition. Wenn das Werkstück nach dem Fixieren des Werkstücks auf der Ausrichtmaschine nicht die ideale Position und den idealen Winkel hat, muss die Ausrichtmaschine beim Programmieren ständig angepasst werden, damit die Schweißnaht gemäß der Schweißfolge die horizontale Position erreicht , gleichzeitig die Position der Roboterachse ständig einzustellen, angemessene Bestimmung der relativen Gelenkposition der Schweißpistole, Winkel und Länge des Schweißdrahtes. Nachdem die Position des Werkstücks bestimmt ist, kann die Position des Schweißbrenners relativ zu der Verbindung mit den Augen des Programmierers beobachtet werden, was schwierig ist. Dies erfordert, dass Programmierer gut darin sind, Erfahrungen zusammenzufassen und zu sammeln.
5. Legen Sie das Pistolenreinigungsprogramm rechtzeitig ein. Nach dem Schreiben einer bestimmten Länge des Schweißprogramms sollte das Zeitpistolenreinigungsprogramm eingefügt werden. Es kann verhindern, dass Schweißspritzer die Schweißflamme und die leitfähige Düse blockieren, die Reinigung der Schweißpistole sicherstellen und die Lebensdauer der Flamme verbessern.
6. Die Programmierung kann im Allgemeinen nicht in einem Schritt durchgeführt werden, um den Roboterschweißprozess ständig zu überprüfen und zu modifizieren, die Schweißparameter und die Schweißpistoleneinstellung anzupassen, wird ein gutes Programm bilden.
Mit der Entwicklung der Technologie haben die Menschen immer höhere Anforderungen an die Schweißqualität. Die automatisierte Produktion muss Arbeitskräfte reduzieren, die Produktkonsistenz verbessern, die Produktqualität verbessern, besser für die Produktion in großem Maßstab geeignet sein, die Produktionskosten senken und die Produktionseffizienz verbessern. Die Vorteile von Schweißrobotern gehen natürlich darüber hinaus. Mit der kontinuierlichen Entwicklung der Schweißautomatisierungstechnologie wird der Schweißroboter anstelle des manuellen Betriebs immer offensichtlicher, was auch der zukünftige Entwicklungstrend ist. Der Einsatz von Schweißrobotern zur Vervollständigung der Schweißarbeiten kann die Qualität der Produkte und das Unternehmensimage erheblich verbessern, die Arbeitskosten bis zu einem gewissen Grad senken. Für Unternehmen ist die Wahl von Schweißrobotern als Ersatz für manuelle zweifellos die richtige Wahl!