


Jetzt wenden sich produzierende Unternehmen der intelligenten Fertigung zu, und die Einführung von Industrierobotern ist die Wahl der meisten Menschen. Zu den typischen Anwendungen von Industrierobotern gehören Schweißen, Lackieren, Montieren, Sammeln und Platzieren (z. B. Verpacken, Palettieren und SMT), Produktinspektion und -prüfung; Alle Arbeiten werden mit Effizienz, Haltbarkeit, Geschwindigkeit und Genauigkeit ausgeführt. Die Technologie der Industrierobotik verändert sich schnell und macht im Laufe der Jahre erstaunliche Fortschritte, von typischen Pick-and-Place- bis hin zu hochpräzisen kollaborativen Robotern.
In einer Fabrikhalle werden Sie keine Roboter sehen, die wie Roboter von Boston Dynamics rennen oder springen. Aber Sie werden sehen, dass sie einwandfrei funktionieren und die Mitarbeiter von gefährlichen, langweiligen und sich wiederholenden Aufgaben befreien.
Kürzlich hat das US National Institute of Standards and Technology die vier für die Fertigungsindustrie relevantesten Robotertypen als Knickarmroboter, SCARA-Roboter, kartesische Roboter und kollaborative Roboter identifiziert.
Erster. Gelenkroboter
Knickarmroboter sind Roboter, die ein gelenkiges, zweigliedriges Layout ähnlich unseren menschlichen Armen haben. Knickarmroboter lassen sich nach der Anzahl ihrer Drehpunkte klassifizieren, wobei einige Geräte bis zu sieben Freiheitsgrade haben. Die mechanische Komplexität dieser Einheiten macht sie relativ teuer und etwas langsamer als andere Typen.
Knickarmroboter bleiben laut InteractAnalysis bei weitem die größte Art von Robotern. Knickarmroboter machten 2019 59,6 Prozent der weltweiten Lieferungen aus und werden bis 2023 voraussichtlich 57,5 Prozent des Gesamtmarktes ausmachen.
Knickarmroboter haben den Vorteil, dass sie Hindernisse umgehen können, die andere Robotertypen blockieren würden. Diese Geräte sind heute vielleicht die am häufigsten verwendeten Typen. Sie können verwendet werden für: Take-and-Place, Abgabe, Verpackung, Teile und Schweißen usw.
Zweite. SCARA-Roboter
SCARA-Roboter, horizontale Roboterarmroboter mit mehreren Gelenken, können sich entlang der x- und y-Achse bewegen, aber die Arme sind in Richtung der z-Achse starr und entlang der z-Achse arretiert. Dadurch hat der SCARA-Roboter eine selektive Nachgiebigkeit, was bei manchen Montagevorgängen Vorteile hat, beispielsweise beim Einsetzen eines runden Stifts in ein rundes Loch.
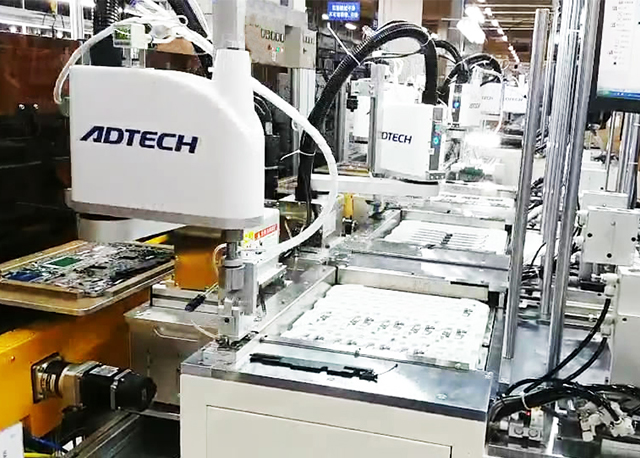
SCARA-Roboter, Foto: ADTECH
Die geringere Freiheit von SCARA bedeutet weniger Motoren, einfachere Steuerberechnungen und Steueralgorithmen und weniger erforderliche Computerleistung. Es gibt weniger Achsen zwischen der Basis und dem zu bauenden Teil, was auch bedeutet, dass der kumulative Fehler reduziert wird.
Eine wichtige Überlegung in der Fabrikbodenrobotik ist, wie weit ein Roboter von einem Sockel aus arbeiten kann, verglichen mit der Bodenfläche, die der Sockel selbst einnimmt, und SCARA ist in dieser Hinsicht sehr vorteilhaft, wo er normalerweise weniger Platz in der Fabrikhalle einnimmt.
Obwohl die SCARA-Maschine relativ begrenzt ist, ist sie insgesamt ein schnellerer, billigerer, genauerer und einfacher zu steuernder Roboter.
Dritte. Kartesische Roboter
Kartesischer Roboter, auch bekannt als kartesischer Roboter, kann sich direkt entlang dreier Achsen (Länge, Breite und Höhe) bewegen. Aufgrund der inhärenten Robustheit dieser Konstruktion kann sie unter schwersten Belastungen eingesetzt werden.
Der Unterschied zwischen kartesischen Robotern und SCARA-Robotern besteht in der Fähigkeit, sich auf der z-Achse zu bewegen. Im Vergleich zu den beiden wird die Reaktion von SCARA schneller sein, die Ausrüstung wird relativ sauber sein, sein Einzelsitz-Installationssitz erfordert eine kleine Standfläche, so dass es eine einfachere, ungehinderte Installationsmethode sein kann. Andererseits wäre SCARA teurer als ein herkömmlicher kartesischer Roboterarm, und die Steuerungssoftware würde einen inversen Kinematikmechanismus für das lineare Tween der Bewegung erfordern. Darüber hinaus können kartesische Roboter zum Aufnehmen, Montieren und sogar zum Verteilen von Materialien wie Klebstoffen eingesetzt werden.
Vierte. COBOT (kooperativer Roboter)
Kollaborativer Roboter (kurz Cobot) ist ein Roboter, der für eine enge Interaktion mit Menschen in einem Co-Working Space konzipiert ist. Bis 2010 waren die meisten Industrieroboter so konzipiert, dass sie autonom oder mit eingeschränkter Führung arbeiten, sodass sie sich keine Gedanken über eine enge Interaktion mit Menschen machen müssen und ihre Aktionen sich nicht um die Sicherheit der Menschen in ihrer Umgebung sorgen müssen, all dies sind Merkmale, die kollaborative Roboter berücksichtigen müssen.
Wie von der International Federation of Robotics (IFR) beschrieben, sollen kollaborative Industrieroboter (COBOTS) mit Menschen zusammenarbeiten, um Aufgaben in der Industrie zu erfüllen. Diese Zusammenarbeit findet laut IFR auf vier Ebenen statt:
Getrennte Einheiten: Menschen und Roboter arbeiten in der Nähe, aber in getrennten physischen Arbeitsbereichen. Keine Mensch-Computer-Interaktion oder -Synchronisierung.
Sequentielle Zusammenarbeit: Es gibt einige Überschneidungen zwischen menschlichen und Roboter-Arbeitsbereichen. Die Aktion eines Teilnehmers beginnt jedoch erst, nachdem die Aktion des anderen Teilnehmers abgeschlossen ist.
Zusammenarbeit: Menschen und Arbeiter arbeiten zusammen.
Reaktionsschnelle Zusammenarbeit: Roboter reagieren in Echtzeit auf menschliche Handlungen.
Diese Ebenen sind unten dargestellt. Der grüne Bereich repräsentiert den Arbeitsbereich des Roboters und der gelbe Bereich den Arbeitsbereich des Arbeiters.
Die sequentielle Zusammenarbeit ist die fortschrittlichste Ebene, die in den heutigen Fabriken üblicherweise eingesetzt wird, und muss durch maschinelles Sehen und künstliche Intelligenz implementiert werden. Darüber hinaus sind tangentiale Zweige kollaborativer Roboter Roboter, die in chirurgischen Anwendungen eingesetzt werden, wie z. B. bei der ersten robotergestützten Augenoperation, die 2016 durchgeführt wurde. Das vielleicht berühmteste davon ist das robotergestützte chirurgische System daVinci von Intuitive Surgical, das zwar scheinbar passend, aber nicht als definiert wurde ein Cobotic von seinen Entwicklern. Jede Bewegung des Roboters wird vom Chirurgen kontrolliert, aber mit einer Präzision, an die keine menschliche Hand heranreicht.
Mit der Robotersteuerung können Chirurgen durch kleinere Einschnitte operieren, wodurch invasive Eingriffe reduziert und die Genesung der Patienten beschleunigt werden.
Dieses Maß an Präzision und feiner Motorsteuerung findet sich eindeutig in unzähligen Anwendungen in industriellen Umgebungen. Hochpräzise kollaborierende Roboter sind derzeit jedoch zu teuer, als dass sie sich gewöhnliche Fertigungsbetriebe leisten könnten.