


Merkmale
Spezifikationen
Anwendung
Herunterladen
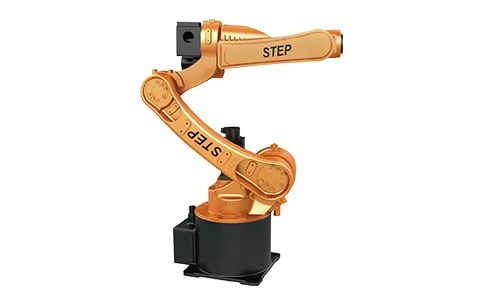
SA1400
| Modell |
SA1400 |
|
|
Nutzlast für das Handgelenk |
6kg |
|
|
Maximaler Arbeitsradius |
1405 mm |
|
|
DOF |
6 |
|
|
Höchstgeschwindigkeit |
J1 |
180 Grad /s |
|
J2 |
180 Grad /s |
|
|
J3 |
200 Grad/s |
|
|
J4 |
450 Grad/s |
|
|
J5 |
320 Grad/s |
|
|
J6 |
450 Grad/s |
|
|
Maximaler Betriebsbereich |
J1 |
±165 Grad |
|
J2 |
﹢155 Grad ~ -90 Grad |
|
|
J3 |
﹢70 Grad ~ -200 Grad |
|
|
J4 |
±170 Grad |
|
|
J5 |
±120 Grad |
|
|
J6 |
±360 Grad |
|
|
Zulässiges Drehmoment am Handgelenk |
J4 |
11,8 Nm |
|
J5 |
9,8 Nm |
|
|
J6 |
5,9 Nm |
|
|
Zulässige Trägheit des Handgelenks |
J4 |
0,6 kg㎡ |
|
J5 |
0.25 kg㎡ |
|
|
J6 |
0.06kg㎡ |
|
|
Gewicht |
143 kg |
|
|
Genauigkeit der Positionswiederholung |
±0.05mm |
|
|
Umgebungstemperatur |
0~40 Grad |
|
Beliebte label: Schweißroboter sa 1400, China, Hersteller, Lieferanten, maßgeschneidert, Preis


